


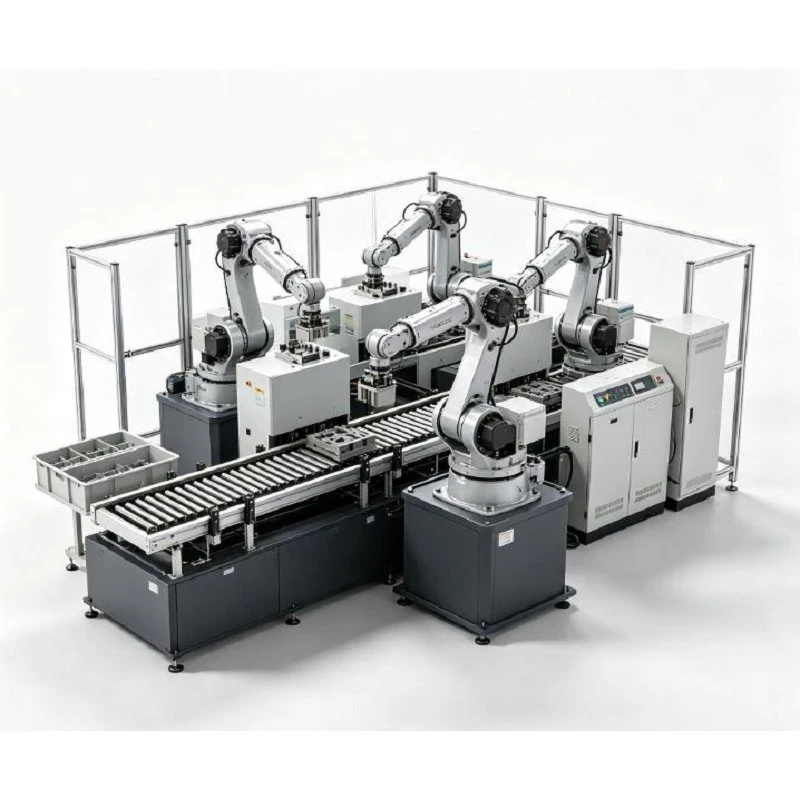
Robot xếp và dỡ nhiều{0}}máy
Hệ thống chăm sóc nhiều{0}}máy chia sẻ một rô-bốt công nghiệp trên nhiều máy CNC trong một ô duy nhất, loại bỏ nhu cầu sử dụng rô-bốt chuyên dụng ở mỗi trạm.
Trong khi một máy CNC đang trong chu trình gia công, robot sẽ phục vụ các máy lân cận đã hoàn thành chu trình gia công của chúng. Các ưu tiên về trạng thái, chuyển động và xử lý vật liệu của máy được đồng bộ hóa hoàn toàn thông qua kiến trúc điều khiển trung tâm.
Thông số kỹ thuật
|
tham số |
Thông số kỹ thuật tham khảo |
|
Loại robot |
Robot khớp nối công nghiệp |
|
Tùy chọn trục |
4 trục / 6 trục |
|
Tùy chọn tải trọng |
50 kg / 100 kg / tối đa 210 kg |
|
Bán kính làm việc |
Lên đến khoảng 2732 mm đối với các cấu hình áp dụng |
|
Độ lặp lại |
Lên đến khoảng ±0,08 mm / ±0,15 mm tùy thuộc vào kiểu robot |
|
Lớp bảo vệ |
Lên đến IP63 cho các cấu hình áp dụng |
|
Cài đặt |
-gắn trên sàn hoặc-đường ray{2}}tuyến tính |
|
Cấu hình CNC |
Nhiều-máy, phụ thuộc vào ứng dụng |
|
Hệ thống truyền động |
Động cơ servo dẫn động |
|
Bộ điều khiển |
Bộ điều khiển robot công nghiệp + PLC |
Lợi ích chính
Đầu tư vốn thấp hơn:Việc phục vụ nhiều máy bằng một rô-bốt giúp giảm đáng kể chi phí lắp đặt và phần cứng so với các rô-bốt một máy-chuyên dụng.
Thời gian làm việc tối đa của Robot:Robot thực hiện các nhiệm vụ xử lý hiệu quả tại các trạm khác trong khi máy đang chạy, loại bỏ thời gian nhàn rỗi của robot.
Chất lượng và thời gian bộ phận nhất quán:Chu kỳ tải/dỡ tải tự động loại bỏ sự thay đổi của người vận hành và đảm bảo khả năng lặp lại định vị nhất quán.
Kiểm soát sản xuất tập trung:Trạng thái máy, chuyển động của robot, khóa liên động an toàn và hàng ưu tiên được quản lý liền mạch trong một hệ thống điều khiển thống nhất.
Giảm sự mệt mỏi của người vận hành:Nhân viên ca được giải phóng khỏi việc xử lý vật liệu thủ công liên tục để tập trung vào kiểm soát chất lượng, thay đổi công cụ và giám sát tế bào.
Ứng dụng công nghiệp
Linh kiện ô tô:Trục, ổ trục, phôi bánh răng, đĩa phanh, giá đỡ động cơ.
Cơ khí chính xác & Phụ tùng công nghiệp:Thân van, khối thủy lực, vỏ bơm, mặt bích, ống lót.
Hàng không vũ trụ & Năng lượng:Phụ kiện chính xác, linh kiện tuabin, vỏ kết cấu.
Sản xuất thiết bị y tế:Khoảng trống cấy ghép, thân dụng cụ chính xác.
Kiến trúc hệ thống
Tự động hóa cốt lõi:Rô-bốt công nghiệp, bộ điều khiển nhiều{0}}trục, hệ thống PLC trung tâm và giao diện giao tiếp rô-bốt máy-
Kết thúc-của-Công cụ cánh tay:Bộ kẹp khí nén, điện hoặc từ tính tùy chỉnh (đơn hoặc đôi)
Trạm xử lý bộ phận:Trạm nạp bộ phận thô-, trạm dỡ bộ phận-đã hoàn thành và thiết bị định vị
An toàn & Cảm biến:Hàng rào an toàn, khóa liên động cửa, cảm biến phát hiện bộ phận và giám sát trạng thái kẹp
Các mô-đun tùy chọn:Trục di chuyển tuyến tính, làm sạch bộ phận (-thổi khí), kiểm tra kích thước, hướng dẫn trực quan và thiết bị phân loại
Quy trình hoạt động
Nhặt lên:Robot chọn phôi thô từ pallet, khay, giá đỡ hoặc băng tải.
Bắt tay:CNC gửi tín hiệu "Hoàn thành chu trình"; robot xác minh khóa liên động an toàn và đi vào máy.
Trao đổi:Dỡ phần đã hoàn thiện ra khỏi mâm cặp/đồ gá và tải phôi thô. (Lưu ý: Bộ kẹp đôi thực hiện việc hoán đổi này trong một mục duy nhất).
Xác minh & Bắt đầu:Phát hiện chỗ ngồi một phần xác nhận vị trí chính xác; chu trình gia công bắt đầu và robot dọn sạch khu vực.
Trạm tiếp theo:Robot chuyển chi tiết đã hoàn thiện đến trạm dỡ hàng/kiểm tra, sau đó chuyển sang máy tiếp theo yêu cầu dịch vụ.
Cấu hình bố cục CNC đa{0}}điển hình
2-cell (CNC 1 ← ROBOT → CNC 2)
Tốt nhất cho: Máy có thời gian chu kỳ gia công trung bình nằm trong tầm với cố định của robot.
Cách sử dụng điển hình: Hai máy tiện CNC, trung tâm gia công đứng đôi (VMC) hoặc một dây chuyền kết hợp tiện{0}}và{1}}phay.
3-cell (CNC 1 ← ROBOT → CNC 2 → CNC 3)
Tốt nhất cho: Chu kỳ gia công CNC dài hơn giúp rô-bốt có đủ khoảng không để di chuyển và bảo dưỡng.
Bố cục: Bố trí hình tròn/bán{0}}tròn xung quanh rô-bốt-gắn cố định.
4-Tế bào máy (CNC 1 - CNC 2 - ROBOT + LINEAR RAIL - CNC 3 - CNC 4)
Phù hợp nhất cho: Cơ sở-có khối lượng lớn hoặc máy móc có khoảng cách rộng rãi.
Tính năng: Đường ray di chuyển tuyến tính trục-thứ 7 mở rộng phạm vi hoạt động của robot một cách linh hoạt trên các bố cục tuyến tính.
Hệ thống kẹp và phần cuối{0}}của-công cụ cánh tay
Bộ kẹp được tùy chỉnh dựa trên hình dạng bộ phận, độ nhạy bề mặt và nhu cầu xử lý:
Dụng cụ kẹp khí nén:Giải pháp tiêu chuẩn, mạnh mẽ cho các bộ phận kim loại đen và kim loại màu.
Dụng cụ kẹp điện:Điều khiển hành trình, vị trí và lực kẹp có thể lập trình cho các bộ phận mỏng manh hoặc đa dạng.
Dụng cụ kẹp từ tính:Lý tưởng cho các thành phần kim loại phẳng, tấm hoặc phôi.
Kẹp gắp đôi:Giữ đồng thời phần thô và phần hoàn thiện, giảm-thời gian trao đổi mở cửa tới 50%.
Thiết kế hàm tùy chỉnh:Miếng đệm tiếp xúc, khối chữ V{0}}và ngón tay có đường viền được thiết kế riêng cho vật đúc không đều hoặc bề mặt được đánh bóng.
Đánh giá dự án kỹ thuật
Để nhận được đề xuất bố trí phù hợp, mô phỏng thời gian chu kỳ và báo giá thương mại, vui lòng cung cấp các chi tiết kỹ thuật sau:
Thông số kỹ thuật máy CNC:Thương hiệu, mẫu mã chính xác, loại bộ điều khiển, kích thước mở cửa và cách thiết lập mâm cặp/bộ gá hiện tại.
Thông số phôi:Bản vẽ bộ phận (2D/3D), kích thước, trọng lượng thô/thành phẩm, các ràng buộc về vật liệu và bề mặt.
Số liệu chu kỳ sản xuất:Thời gian gia công trên mỗi bộ phận, thời gian tải/dỡ tải thủ công hiện tại và sản lượng mục tiêu hàng ngày.
Sơ đồ bố trí nhà máy:Bố cục sàn 2D hiển thị khoảng cách giữa các máy, diện tích sàn sẵn có và hành lang tiếp cận của người vận hành.
Câu hỏi thường gặp
Chú phổ biến: robot xếp dỡ nhiều-máy, nhà sản xuất robot xếp dỡ nhiều-máy của Trung Quốc, nhà máy
Tiếp theo
Nhấn Robot bốc dỡBạn cũng có thể thích



Gửi yêu cầu